تعریف پالس الکترونیکی و نقش آن در اینکودرها و سنسورها

پالس الکترونیکی چیست؟
پالس الکترونیکی تغییر گذرای ولتاژ یا جریان بین دو سطح منطقی است. سیگنال از سطح پایه (مثلاً ۰ ولت) بالا میرود، مدتی میماند و برمیگردد. در سیستم های دیجیتال و کنترل صنعتی، اطلاعات در تعداد پالس ها، فرکانس و زمان بندی لبهها رمزگذاری میشود.
مشخصات فنی پالس
دامنه: سطح ولتاژ حالت بالا، معمولاً ۵، ۱۲ یا ۲۴ ولت
پهنا (Pulse Width): مدت ماندن در حالت بالا
فرکانس: فرکانس با هرتز بیان میشود واحدی است برای تعیین سرعت .
چرخه کار (Duty Cycle): نسبت پهنا به پریود. در اینکودرهای استاندارد حدود ۵۰ درصد است
زمان صعود و نزول (Rise/Fall Time): هرچه لبهها تیزتر باشند، شمارش در فرکانسهای بالا دقیق تر است
نویز و تأخیر: پالس در مسیر کابل ممکن است دچار نویز، تأخیر شود و همین روی انتخاب نوع خروجی اثر میگذارد
پالس در اینکودر
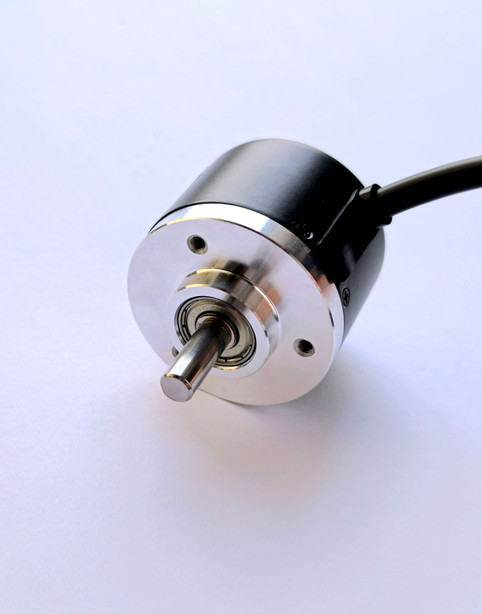
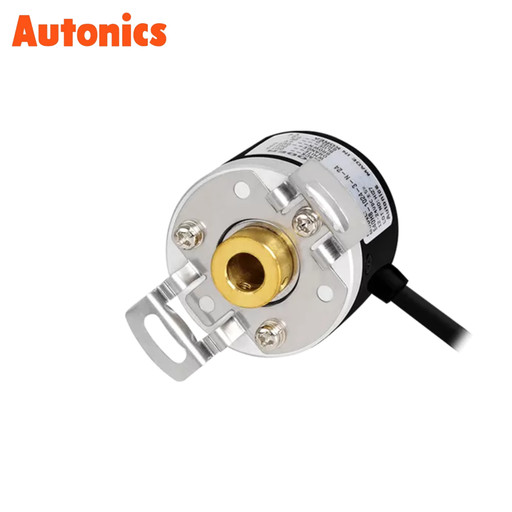
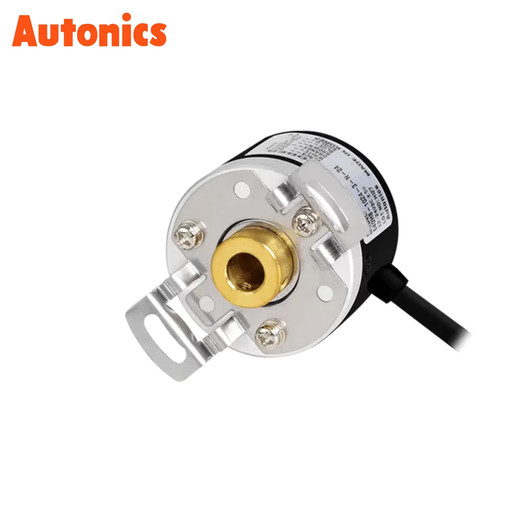
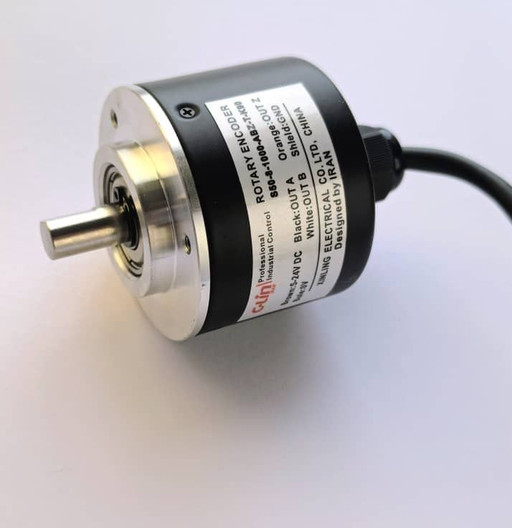
اینکودر افزایشی به ازای هر گام ثابت حرکت، یک پالس تولید میکند. تعداد پالس در هر دور را PPR میگویند و همان قدرت تفکیک اینکودر است.
چند نکته کلیدی:
کانالهای A و B: این دو کانال ۹۰ درجه با هم اختلاف فاز دارند. از روی اینکه کدام جلوتر است، جهت چرخش تشخیص داده میشود.
کانال Z: یک پالس در هر دور میدهد و برای بازگشت به نقطه مرجع (Homing) و تأیید شمارش به کار میرود.
حالت های شمارش: اگر کنترلر لبه های بالا رونده و پایین رونده هر دو کانال را بشمارد (X4)، رزولوشن چهار برابر میشود. بنابراین CPR برابر PPR×۴ است. این اصطلاحات در بین سازندگان همیشه یکسان استفاده نمیشوند، پس تعریف دقیق را از دیتاشیت محصول بخوانید.
محدودیت: اینکودر افزایشی فقط تغییر موقعیت را میشمارد و پس از قطع برق مرجعش را از دست میدهد.
رابطه فرکانس با سرعت: f = PPR × RPM / 60
مثلاً اینکودر ۱۰۰۰ پالسی در ۳۰۰۰ دور بر دقیقه ۵۰ کیلوهرتز تولید میکند. با شمارش X4، نرخ لبه ها به ۲۰۰ هزار در ثانیه میرسد. ورودی شمارنده PLC باید این نرخ را پشتیبانی کند.
انواع خروجی:
Push-Pull (توتم پل): ترانزیستورهای خروجی هم سطح بالا و هم سطح پایین را فعالانه میرانند. برای خطوط متوسط و فرکانس های بالاتر مناسب تر از خروجی کلکتور باز است.
Line Driver (RS-422): سیگنال تفاضلی که در مسیرهای طولانی و محیط پرنویز مقاوم تر است.
NPN و PNP: مناسب فرکانس های پایین تر و ورودی های ساده.
پالس در سنسورهای صنعتی:
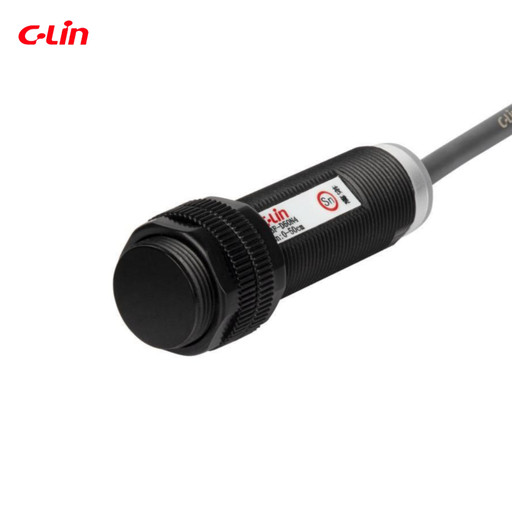
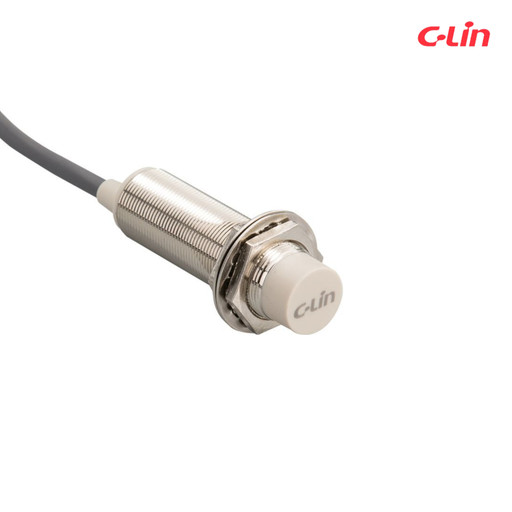
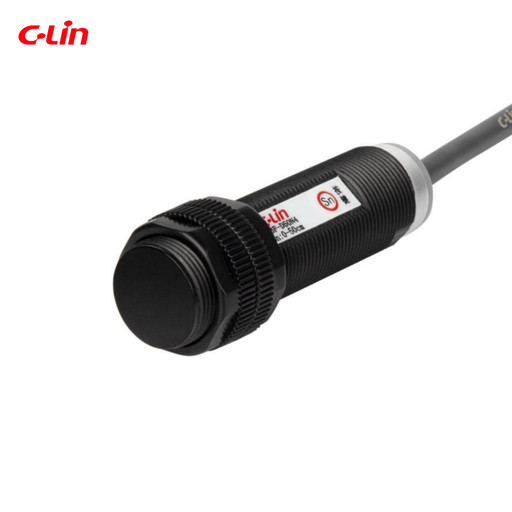
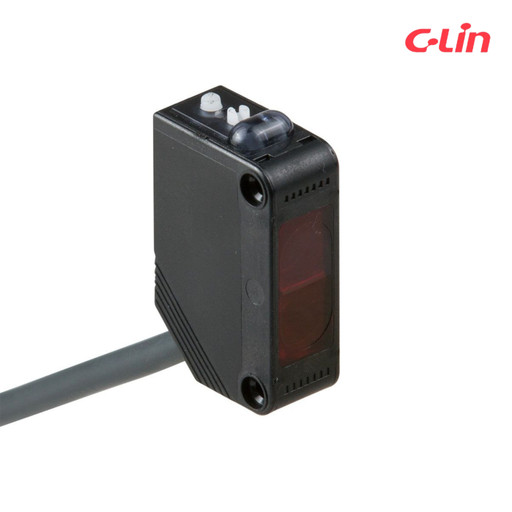
سنسورهایی مثل القایی، خازنی، نوری و هال، وقتی جسمی را تشخیص میدهند خروجی شان تغییر وضعیت میدهد.
سنسور مجاورتی فقط یک بیت اطلاعات میدهد: هدایت یا عدم هدایت. اگر هدف متحرک باشد، این تغییر وضعیتها به قطار پالس تبدیل میشود.
کاربردها: شمارش قطعه روی نوار نقاله، تشخیص عبور دندانه های چرخ دنده و اندازه گیری دور. سنسور القایی روبروی چرخ دنده به ازای هر دندانه یک پالس میدهد و فرکانس پالس تقسیم بر تعداد دندانه ها، سرعت چرخش را نشان میدهد.
فرکانس کلیدزنی: مشخصه ای که اغلب نادیده گرفته میشود. اگر نرخ پالس از ظرفیت سنسور بیشتر شود، پالس ها از دست میروند.
نوع خروجی: NPN بار را به ۰ ولت وصل میکند (sinking) و PNP خط مثبت را به بار میرساند (sourcing). نوع خروجی باید با ورودی کنترلر سازگار باشد.
جمعبندی:
پالس واحد پایه اطلاعات در سنسورها و اینکودرهاست. هر پالس یک رویداد را نشان میدهد و از شمارش و زمان بندی آنها، موقعیت، سرعت و جهت بدست می آید. هنگام انتخاب تجهیزات، به سه چیز توجه کنید: رزولوشن (PPR)، نوع خروجی و حداکثر فرکانس قابل قبول ورودی کنترلر.