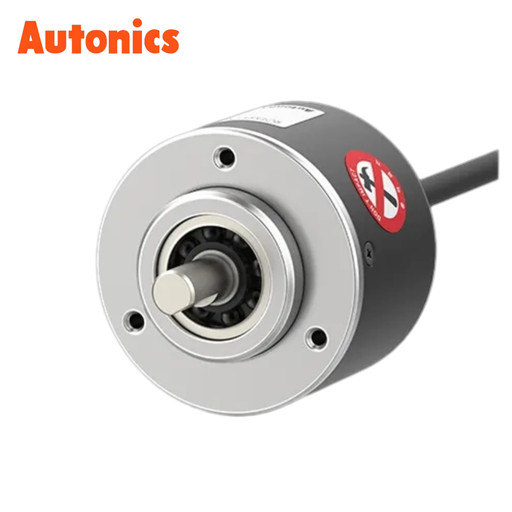
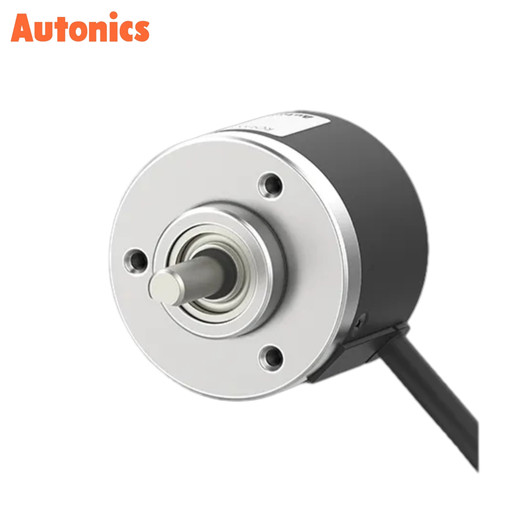
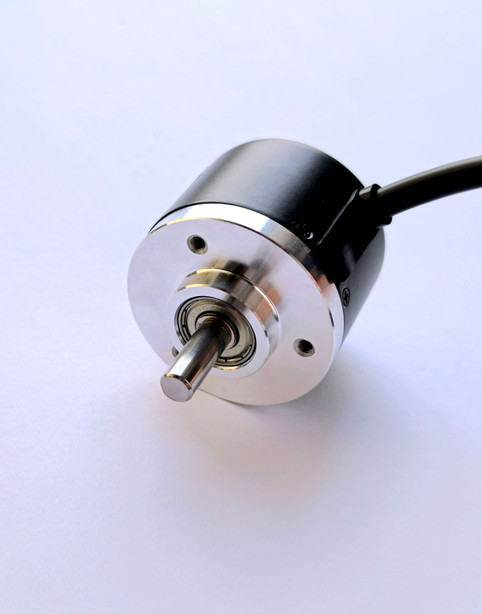
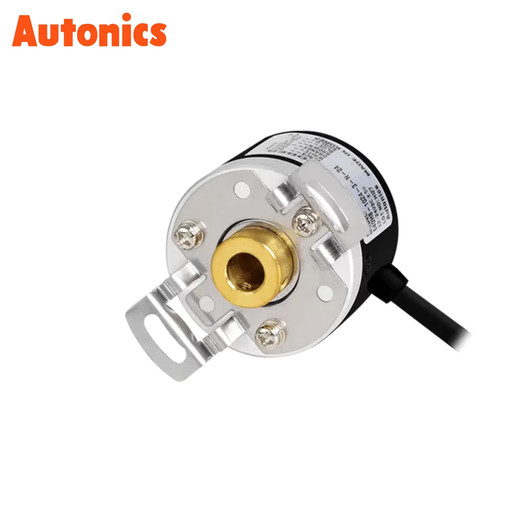
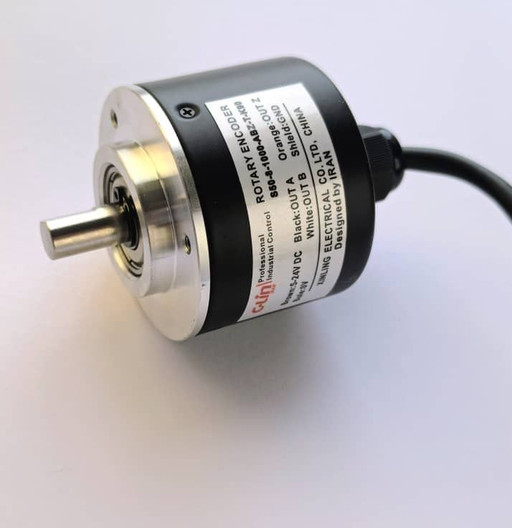
انکودر افزایشی E50S8 با خروجی ABZ و Totem Pole

انکودر افزایشی (Incremental) حسگر چرخشی ای است که به ازای هر گام زاویه ای ثابت از چرخش شفت، یک پالس دیجیتال تولید میکند؛ کنترلر با شمارش این پالس ها، موقعیت، سرعت و جهت چرخش را محاسبه میکند.
برخلاف انکودر مطلق (Absolute)، انکودر افزایشی پس از قطع برق موقعیت را نگه نمیدارد و برای مرجع گیری به سیگنال صفر (Z) و عملیات Homing نیاز دارد.
در عوض ساختار ساده تر، قیمت کمتر و پاسخ سریع تری دارد؛ به همین دلیل در بازخورد سرعت موتور، کنترل کانوِیر، طول سنجی، دستگاه های بسته بندی، پیچ کاری و سرووهای ساده بسیار رایج است.
اصول کار:
در انکودر نوری، دیسک شیاردار (Rotating slit) روی شفت میچرخد و بین یک LED مادون قرمز و گیرنده ی نوری قرار دارد؛ شیار ثابت (Fixed slit) نیز مقابل آن است. با چرخش شفت، نور بصورت متناوب عبور میکند یا قطع میشود و گیرنده یک سیگنال جریانی میسازد.
این سیگنال از مدار مقایسه گر و شکل دهی موج (Wave shaping) عبور میکند و مدار خروجی آن را به پالس مربعی تبدیل میکند. رزولوشن (P/R یا PPR) همان تعداد شیارهای دیسک است، یعنی تعداد پالس های هر کانال در یک دور کامل.
دو گیرنده طوری جانمایی میشوند که خروجی های A و B حدود 90° اختلاف فاز داشته باشند، و یک شیار مرجع جداگانه سیگنال Z را فقط یک بار در هر دور تولید میکند.
خروجی ABZ:
خروجی ABZ یعنی دو کانال کوادراتور (A و B) برای تشخیص جهت و اندازه ی حرکت، بهعلاوه ی یک کانال مرجع (Z) برای نقطه ی صفر در هر دور.
• فاز A و B: دو موج مربعی با اختلاف فاز نامی 90°. در دیتاشیت E50S اختلاف فاز A و B برابر T/4 ± T/8 است (T یک سیکل فاز A است).
• تشخیص جهت: طبق استاندارد Autonics، در چرخش ساعتگرد (CW، از سمت انتهای شفت) فاز A جلوتر از B است و در پادساعت گرد (CCW) فاز B جلوتر است. عملاً اگر در لبه ی بالا رو A، سیگنال B پایین باشد، جهت CW است.
• فاز Z: یک پالس در هر دور؛ برای Homing و مرجع گیری پس از روشن شدن دستگاه به کار میرود.
• ضریب 4× (Quadrature): اگر شمارنده لبهی بالا رو و پایین رو هر دو کانال را بشمارد، تعداد شمارش در هر دور برابر 4 × PPR میشود؛ مثلاً 1000 پالس معادل 4000 شمارش و 5000 پالس معادل 20000 شمارش در هر دور است.
در مدلهای Totem pole (کد خروجی T) هر سه کانال A، B و Z مدار خروجی یکسان دارند و بدون سیگنال معکوس (Ā، B̄، Z̄) هستند؛ این سه سیگنال فقط در مدل Line Driver وجود دارند (دیتاشیت E50S).
خروجی Totem Pole:
خروجی Totem pole (Push-Pull) از دو ترانزیستور بین +V و 0V ساخته میشود: در حالت High ترانزیستور بالایی روشن و پایینی خاموش است و در حالت Low برعکس. نتیجه، امپدانس خروجی پایین و توانایی همزمان Sink و Source جریان است؛ به همین دلیل لبه ها تمیزتر و حساسیت به نویز کمتر از خروجیهای Open collector است و برای خط انکودر بلندتر مناسب تر است.
در E50S، Autonics تصریح میکند که خروجی Totem pole را میتوان هم بجای NPN open collector (فقط Sink) و هم بجای Voltage output (فقط Source) به کار برد؛ پس یک مدل T با اغلب ورودی های PLC و شمارنده سازگار است
رمزگشایی کد E50S8-1000-3-T-1
کد E50S8-1000-3-T-1 یک انکودر افزایشی شفت دار Ø50 mm از Autonics با شفت Ø8 mm، 1000 پالس، فازهای A/B/Z و خروجی Totem pole است؛ اما رقم آخر (1) در جدول سفارش دیتاشیت وجود ندارد.
بخش کد مقدار معنی طبق دیتاشیت
E50S سری شفتدار، قطر بدنه Ø50 mm
8 قطر شفت Ø8 mm
1000 رزولوشن 1000 P/R
3 فاز خروجی A, B, Z
T خروجی کنترل Totem pole
1 تغذیه معتبر نیست؛ فقط 5 (5VDC ±5%) و 24 (12-24VDC ±5%) تعریف شده است
برای تغذیه فقط دو کد وجود دارد: 5 برای 5VDC ±5% و 24 برای 12-24VDC ±5%. احتمالاً رقم آخر اشتباه تایپی است؛ پیش از خرید یا نصب، برچسب انکودر یا پیشنهاد تامین کننده را بررسی کنید، چون تغذیهی 24V روی مدل 5V میتواند آن را از کار بیندازد. نبودن پسوند در انتها یعنی نوع کابل محوری (Axial cable) با IP50.
مشخصات مشترک سری E50S (دیتاشیت):
• حداکثر فرکانس پاسخ: 300 kHz؛ حداکثر دور مجاز: 5000 rpm
• جریان مصرفی: حداکثر 80 mA (بدون بار)
• گشتاور راه اندازی: حداکثر 70 gf·cm برای نوع کابل محوری IP50
• بار شفت: شعاعی حداکثر 10 kgf، محوری حداکثر 2.5 kgf
• دمای کار: از −10 تا 70 °C؛ رطوبت 35 تا 85% RH
• کابل شیلددار Ø5 mm، 5 سیم و 2 متر؛ کوپلینگ Ø8 mm و براکت همراه محصول
• رزولوشن های استاندارد در بازه ی مورد نظر شما: 1000، 1024، 1200، 1500، 1800، 2000، 2048، 2500، 3000، 3600، 4000 و 5000 P/R
انتخاب رزولوشن انکودر؛ از 1000 تا 5000 پالس
انتخاب رزولوشن در حالت شمارش معمولی (1×)
در سادهترین حالت، کنترلر فقط یک نوع لبه از یک کانال را میشمارد. معمولاً لبهی بالارو A است و اگر لازم باشد، کانال B فقط برای تشخیص جهت استفاده میشود. به این حالت 1× میگویند. هر پالس انکودر یک شمارش است، پس تعداد شمارش در هر دور دقیقاً برابر رزولوشن (PPR) است.
دقت زاویهای
دقت زاویهای از تقسیم یک دور کامل بر تعداد شمارش به دست میآید:
دقت زاویهای = 360 ÷ PPR
مثلاً انکودر 1000 پالسی هر دور را به 1000 قسمت تقسیم میکند و هر قسمت 0.36 درجه است.
سرعت مجاز
فرکانس هر کانال با شمارش 4× فرقی ندارد، چون به خود انکودر مربوط است. بنابراین حداکثر دور همان رابطهی قبلی است:
حداکثر دور = (300000 × 60) ÷ PPR
سرعت واقعی، کوچکترین عدد بین این مقدار و سقف مکانیکی انکودر (5000 rpm) است.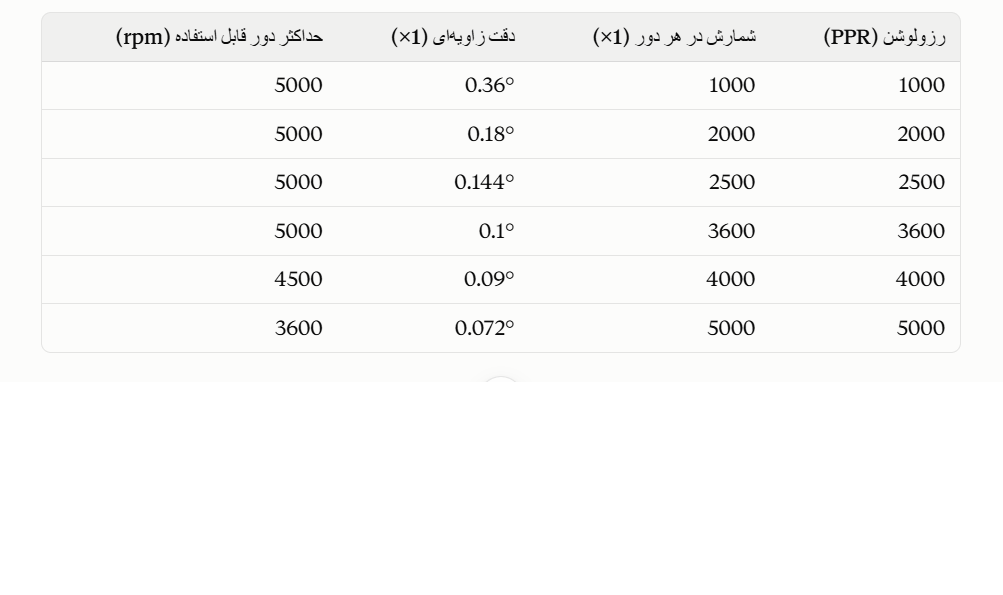
تا 3600 پالس، سقف مکانیکی تعیینکننده است و از 4000 پالس به بالا، سقف 300 kHz.
نرخ شمارش ورودی کنترلر
در حالت 1× نرخ شمارش برابر فرکانس هر کانال است. در بدترین حالت، یعنی 5000 پالس و 3600 دور (یا 3600 پالس و 5000 دور)، کنترلر باید 300 هزار شمارش در ثانیه را بشمارد. در حالت 4× همین عدد 1.2 میلیون میشود. برای انکودر باید از ورودی شمارندهی سریع (HSC) استفاده کرد و حداکثر فرکانس آن را با این عدد مقایسه کرد.
1× یا 4×؟
برای رسیدن به دقت بالاتر دو راه وجود دارد:
- رزولوشن بالاتر انکودر: دقت بیشتر میشود، ولی فرکانس سیگنال روی کابل هم بالا میرود و سقف دور پایین میآید.
- شمارش 4× در کنترلر: با همان انکودر دقت چهار برابر میشود و فرکانس سیگنال روی کابل تغییری نمیکند. فقط نرخ شمارش داخل کنترلر چهار برابر میشود، پس کنترلر باید این حالت را پشتیبانی کند.
چطور انتخاب کنیم؟
اگر کار شما اندازهگیری سرعت یا شمارش دور عمومی است، 1000 پالس در حالت 1× معمولاً کافی است. اگر دقت موقعیت بیشتری میخواهید، ابتدا ببینید ورودی کنترلر حالت 4× دارد یا نه. اگر دارد، انکودر 1000 تا 2500 پالسی با شمارش 4× اغلب کافی است. رزولوشن 3600 تا 5000 پالس را وقتی انتخاب کنید که واقعاً به دقت بالاتر نیاز دارید و دور ماشین و ورودی کنترلر آن را تحمل میکنند. بیشتر بودن پالس بهتنهایی دقت واقعی ماشین را بالا نمیبرد، چون لقی مکانیکی و کیفیت نصب هم اثر دارند.
ارتعاش در رزولوشن بالا
در انکودر پرپالس شیارهای دیسک بسیار ریز هستند و یک لرزش کوچک هم میتواند پالس اضافه بسازد. برای همین، انکودر را در جایی کمارتعاش نصب کنید و با کوپلینگ انعطافپذیر به شفت وصل کنید.
چطور انتخاب کنیم؟
اگر کار شما اندازهگیری سرعت یا شمارش دور عمومی است، 1000 پالس معمولاً کافی است. برای دقت موقعیت بیشتر، 2000 تا 2500 پالس انتخاب مناسبی است. از 3600 تا 5000 پالس فقط وقتی برویم که واقعاً به دقت بالاتر نیاز داریم و دور ماشین و ورودی کنترلر آن را تحمل میکنند. بیشتر بودن پالس بهتنهایی دقت واقعی ماشین را بالا نمیبرد، چون لقی مکانیکی و کیفیت نصب هم اثر دارند.
سیم کشی و راه اندازی:
مدل Totem pole با کابل 5 سیم عرضه میشود و رنگ بندی آن طبق دیتاشیت به این شکل است:
رنگ سیم عملکرد:
قهوهای (Brown) +V (5VDC یا 12-24VDC، ±5%)
مشکی (Black) OUT A
سفید (White) OUT B
نارنجی (Orange) OUT Z
آبی (Blue) GND (0V)
شیلد F.G. (اتصال زمین)
نکات اجرایی برای خروجی Totem pole (برگرفته از دستورالعمل های Autonics):
• سیم های بلااستفاده (مثلاً Z اگر لازم نیست) را عایق کنید و بدنه ی فلزی و شیلد کابل را جداگانه به F.G. وصل کنید؛ شیلد نباید رها شود.
• کابل را در لوله یا مسیر جدا از سیم های قدرت عبور دهید و تا حد ممکن کوتاه نگه دارید؛ کابل بلندتر زمان صعود و نزول لبه ها را افزایش میدهد و در این صورت باید موج را با Schmitt trigger اصلاح کرد.
• اگر ولتاژ ورودی کنترلر پایین تر از ولتاژ تغذیه ی انکودر است (مثلاً انکودر 24V و ورودی TTL/CMOS)، با زنر و مقاومت های تقسیم کننده یا با اپتوکوپلر سطح را تطبیق دهید؛ اپتوکوپلر باید سریعتر از 300 kHz باشد.
• روی ورودی DC معمولی PLC، پالس انکودر باید دست کم 10 برابر زمان اسکن PLC پهنا داشته باشد؛ برای دور و رزولوشن بالا از ماژول یا ورودی شمارندهی سریع (HSC) استفاده کنید.
• انکودر را با کوپلینگ انعطاف پذیر به شفت متصل کنید. حدود مجاز عدم هم محوری: موازی حداکثر 0.25 mm، زاویه ای حداکثر 5° و حرکت محوری (End-play) حداکثر 0.5 mm. کشش کابل نباید از 3 kgf بیشتر شود.
• هنگام راه اندازی با اسیلوسکوپ بررسی کنید که در چرخش CW فاز A جلوتر از B باشد؛ در غیر این صورت جای سیم A و B را عوض کنید یا جهت شمارنده را معکوس تنظیم کنید.
اگر مسیر کابل بلند است یا محیط پرنویز دارید، بهجای T بهتر است مدل Line driver (L، با خروجی A/Ā/B/B̄/Z/Z̄ و سیمکشی زوج بهم تابیده) انتخاب شود (Technical Description، دیتاشیت).
منابع:
• Autonics، دیتاشیت سری E50S (PDF): مشخصات الکتریکی و مکانیکی، جدول سفارش، رنگ سیم ها، رزولوشن ها
• Autonics، Technical Description سری E50S (PDF): اصول کار، Totem pole، Line driver، نکات اتصال به PLC و سیم کشی
ضریب 4× و محاسبات جدول رزولوشن، محاسبه ی مهندسی بر پایه ی داده های دیتاشیت است، نه نقل مستقیم از آن.