تکنولوژی داخل سنسورهای BGS (سرکوب پس زمینه)

سنسورهای مجهز به Background Suppression به طور کلی سه روش اصلی برای ایجاد Background Suppression در سنسورهای Diffuse وجود دارد:
⦁ حذف پس زمینه الکترونیکی (Electronic Suppression)
⦁ حذف پس زمینه مکانیکی بر اساس مثلث بندی (Mechanical Suppression / Triangulation)
⦁ مثلث بندی با استفاده از CCD (CCD Triangulation)
1. حذف پس زمینه الکترونیکی
در روش Electronic Suppression، نور ارسال شده توسط فرستنده پس از برخورد با جسم هدف به سمت عنصر گیرنده ای مانند PSD (Position Sensitive Detector/Diode) بازتاب میشود.
هنگامی که نور مورد نظر به PSD میرسد، یک ولتاژ یا جریان الکتریکی ایجاد میشود که مقدار آن متناسب با میزان نور دریافتی است.
در این نوع سنسورها معمولاً یک پتانسیومتر وجود دارد که با استفاده از آن میتوان آستانه سوئیچینگ (Switching Threshold) را تنظیم کرد.
در واقع، کاربر مستقیماً مقدار ولتاژ یا جریان مورد نیاز را تنظیم میکند تا وقتی سیگنال PSD به آن مقدار رسید، وضعیت خروجی سنسور تغییر کند.
مشکل این روش چیست؟
اگرچه این روش از نظر ساخت، یکی از کمهزینه ترین روشهای ایجاد Background Suppression است، اما در مقابل اجسامی با رنگ های مختلف یا ساختار سطحی متفاوت میتواند دقت پایین تری داشته باشد.
دلیل آن ساده است:
رنگ ها و سطوح مختلف، مقدار نور متفاوتی را بازتاب میکنند.
فرض کنیم آستانه سنسور را بر اساس یک جسم سفید تنظیم کرده ایم. اگر همان جسم را با یک جسم مشکی جایگزین کنیم، مقدار نور بازتاب شده کاهش پیدا میکند.
در نتیجه:
نور کمتر --- سیگنال PSD ضعیفتر ---- ولتاژ/جریان کمتر
بنابراین ممکن است جسم تیره در همان فاصله ای که جسم روشن به خوبی تشخیص داده میشد، دیگر از آستانه سوئیچینگ عبور نکند.
به همین دلیل، سنسورهای Diffuse دارای Electronic BGS در بسیاری از کاربردها باید متناسب با یک جسم هدف تنظیم شوند.
2. حذف پس زمینه مکانیکی (Mechanical BGS)
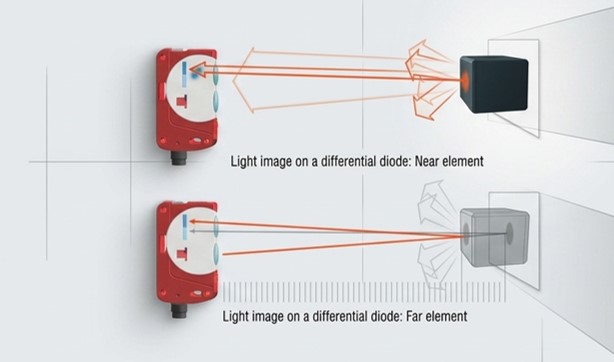
در سنسورهای Mechanical Background Suppression، ساختار گیرنده با روش قبلی متفاوت است.
در اینجا به جای یک عنصر گیرنده، دو عنصر گیرنده در کنار یکدیگر قرار گرفته اند:
⦁ Near Element — عنصر نزدیک
⦁ Far Element — عنصر دور
این آرایش به سنسور اجازه میدهد علاوه بر تشخیص وجود جسم، موقعیت جسم نسبت به محدوده تشخیص را نیز تعیین کند. یعنی ما در اینجا یک ناحیه تشخیص داریم.
این موضوع یک مزیت بسیار مهم ایجاد میکند. حتی در شرایط بسیار دشوارمانند: جسم تیره در مقابل یک پس زمینه بسیار روشن را میتوان با اطمینان بیشتری تشخیص داد.
منطق عملکرد:
فرض کنیم نور باز تاب شده از جسم به دو گیرنده میرسد.اگر نور دریافتی توسط Near Element بیشتر از نور دریافتی توسط Far Element باشد، سنسور نتیجه میگیرد که یک جسم در محدوده موردنظر قرار دارد.
بنابراین سنسور فقط نمیپرسد: "آیا نوری دریافت کردم؟" بلکه عملاً بررسی میکند که
"نور در کدام یک از گیرندههاست و یا نور دریافتی در کدام بیشتر است؟"
همین تفاوت، اساس عملکرد Mechanical BGS است.
چرا Mechanical BGS عملکرد خوبی دارد؟
در سنسورهای Mechanical BGS، آستانه PSD در محدوده جریان/ولتاژ بسیار پایین تنظیم میشود.
هم زمان از دیودهای فرستنده با توان نوری بالا استفاده میشود.
ترکیب این دو ویژگی:
فرستنده پرقدرت + آستانه سوئیچینگ پایین
باعث میشود سنسور بتواند:
⦁ محدوده تشخیص طولانی داشته باشد،
⦁ سطوح دارای ساختار و بافت متفاوت را به خوبی تشخیص دهد،
⦁ حتی زمانی که جسم با زاویه ی شدیدی نسبت به سنسور قرار گرفته، عملکرد قابل اعتمادی داشته باشد.
اگرچه Mechanical BGS هزینه ساخت بالاتری دارد، اما از نظر نسبت هزینه به عملکرد (Cost/Performance Ratio) گزینه بسیار مناسبی محسوب میشود.
PSD اصلاً چه چیزی را اندازه میگیرد؟
PSD یا Position Sensitive Detector فقط نمیگوید "نور هست یا نیست".
نور دریافت شده روی سطح PSD باعث ایجاد جریان الکتریکی میشود و محل برخورد مرکز نور را هم مشخص میکند.
بنابراین دو اطلاعات داریم:
شدت نور : چه مقدار نور دریافت شده؟
موقعیت نور روی PSD : نور از جسم در چه فاصله ای آمده؟
در Mechanical BGS، اطلاعات دوم اهمیت بسیار زیادی دارد.
منظور از «آستانه ی بسیار پایین» چیست؟
فرض کن گیرنده را طوری تنظیم کنیم که فقط وقتی نور نسبتاً زیادی دریافت کرد، خروجی فعال شود.
در این حالت اگر جسم:
⦁ مشکی باشد،
⦁ سطح زبری داشته باشد،
⦁ کمی کج باشد،
⦁ یا نور را در جهت دیگری بازتاب دهد،
ممکن است نور برگشتی کم شود و سنسور تصور کند جسم وجود ندارد. اما در Mechanical BGS، سیستم طوری طراحی شده که لازم نیست برای تشخیص جسم، نور بازتابی خیلی شدیدی داشته باشیم.
یعنی حتی یک بازتاب نسبتاً ضعیف هم میتواند توسط گیرنده تشخیص داده شود.
به زبان ساده:
Threshold (آستانه) پایین : سنسور برای دیدن جسم به نور بسیار زیادی نیاز ندارد.
پس چرا فرستنده را پرقدرت میکنند؟ اگر Threshold پایین است، دیگر چرا باید فرستنده قوی باشد؟
اتفاقاً این دو مورد مکمل یکدیگرند. فرستنده قوی تر باعث میشود حتی از یک جسم:
⦁ تیره،
⦁ مات،
⦁ زبر،
⦁ دور،
⦁ یا دارای بازتاب ضعیف
مقداری نور کافی به گیرنده برسد. بعد، چون Threshold پایین است، گیرنده میتواند همین مقدار نسبتاً کم را هم تشخیص دهد.
بنابراین با نور ارسالی زیاد حتی جسم کم انعکاس هم مقداری نور برمیگرداند. گیرنده حساس است و Threshold پایینی دارد و نور ضعیف هم قابل تشخیص است.
قدرت تشخیص Mechanical BGS فقط به زیاد یا کم بودن نور وابسته نیست.
فرض کنید یک جسم سفید در فاصله 300 mm و یک صفحه سفید در پس زمینه در فاصله 600 mm داریم.
هر دو ممکن است نور زیادی به سنسور برگردانند.
اگر فقط شدت نور را اندازه بگیریم، تشخیص آنها سخت میشود.
اما در Mechanical BGS، دو عنصر گیرنده داریم:
Near element
Far element
و مهمتر از همه، محل این دو عنصر نسبت به اپتیک طوری تعیین شده که نور بازتابشده از فاصله های مختلف، روی نواحی متفاوتی از گیرنده متمرکز شود و درکی متفاوت به سنسور بدهد.
بنابراین سنسور بیشتر از اینکه بپرسد:چقدر نور گرفتم؟:
میپرسد: "این نور در کدام ناحیه گیرنده افتاده است؟"
این همان چیزی است که باعث Background Suppression میشود.
یک مثال خیلی ساده فرض کنید:
جسم هدف = 200 mm
پسزمینه = 500 mm
هر دو سطح سفید هستند. جسم نزدیک ممکن است نور زیادی برگرداند و پس زمینه هم نور زیادی برگرداند. اما به دلیل Triangulation، نور جسم 200 میلیمتری روی ناحیهای متفاوت از نور جسم 500 میلیمتری متمرکز میشود. سنسور این تفاوت هندسی را تشخیص میدهد.
بنابراین حتی اگر شدت نور پس زمینه بیشتراز شدت نور جسم باشد، باز هم سنسور میتواند جسم را تشخیص دهد. این دقیقاً یکی از نقاط قوت BGS است.
این نکته نیز مهم است که Threshold پایین به تنهایی میتواند حتی مشکل ایجاد کند؛ چون اگر نویز یا نور ناخواسته هم وارد گیرنده شود، امکان فعالشدن اشتباه بالا میرود.
چیزی که Mechanical BGS را قوی میکند این است که Threshold پایین در کنار ساختار نوری، Triangulation و تفکیک Near/Far استفاده میشود.
یعنی سیستم فقط به «شدت نور» متکی نیست.
3 . حذف پس زمینه با CCD (charge coupled device)
در روش CCD Background Suppression، بهجای دو دیود گیرنده، از یک آرایه خطی Lin Array بهعنوان عنصر گیرنده استفاده میشود.
این آرایه از تعداد زیادی عنصر گیرنده مجزا تشکیل شده است و مجموعه آنها CCD Array نامیده میشود.
اینجا تفاوت مهمی با Mechanical BGS داریم. در Mechanical BGS فقط مقایسه میکردیم:
Near Element ↔ Far Element
اما در CCD، سنسور اطلاعات تعداد زیادی نقطه گیرنده را در اختیار دارد.
تشخیص موقعیت با توزیع شدت نور
آرایه CCD بر اساس توزیع شدت نور تحلیل میشود.
توزیع نور دریافتی تقریباً از یک توزیع گاوسی (Gaussian Distribution) پیروی میکند.
در این حالت، نقطه بیشینه منحنی Gaussian نشاندهنده موقعیت جسم است.
نکته بسیار مهم این است که محل قله منحنی برای اجسام روشن و اجسام تیره یکسان است، اما شدت نور آنها متفاوت است. (منظور TARGET است.)
یعنی ممکن است جسم سفید نور بسیار بیشتری نسبت به جسم مشکی بازتاب کند، اما محل قرارگیری قله Gaussian همچنان موقعیت واقعی جسم را مشخص میکند.
به همین دلیل CCD Line Array میتواند رفتار بسیار خوبی در تشخیص اجسام با رنگهای سیاه یا سفید داشته باشد.
تنظیم CCD BGS
در سنسورهای CCD، تنظیم محدوده تشخیص کاملاً الکترونیکی انجام میشود.
این کار معمولاً از طریق قابلیت Teach-in انجام میشود.
Teach-in میتواند:
⦁ با فشار دادن یک دکمه روی سنسور
⦁ یا در برخی مدلها از طریق یک ورودی خارجی
انجام شود.
این موضوع باعث میشود تنظیم محدوده تشخیص در مقایسه با Mechanical BGS بسیار ساده تر و انعطاف پذیرتر باشد.
کاربردهای CCD BGS
چند کاربرد اصلی را برای CCD BGS مطرح میکند:
⦁ موقعیتیابی دقیق در ماشینآلات (POSITIONING)
⦁ شرایطی که فضای نصب محدود است و اطرف جسم هدف، اجسام مزاحم قرار دارند.
⦁ حذف اثر خطوط و قسمت های مختلف بدنه ماشین
⦁ تشخیص اجسام کوچک
⦁ تشخیص اجسام رنگی
⦁ تشخیص اجسامی با سطح دارای ساختار یا بافت متفاوت در مقابل پس زمینه .
منبع:
https://www.processonline.com.au/content/factory-automation/article/diffuse-optical-scanning-sensors-part-2-1220309155
By Tony Barnett, National Product Manager, Leuze Electronic