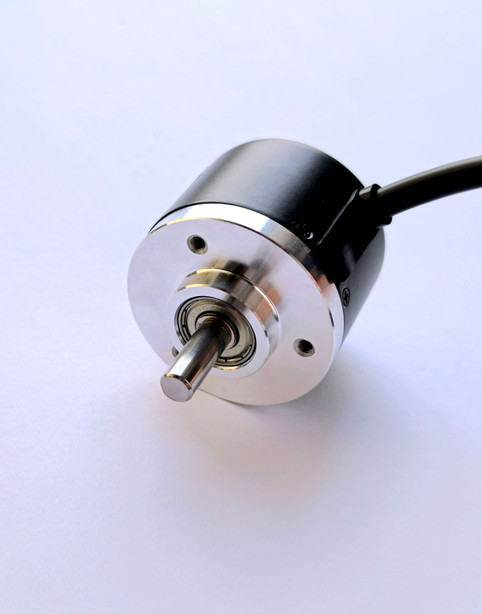
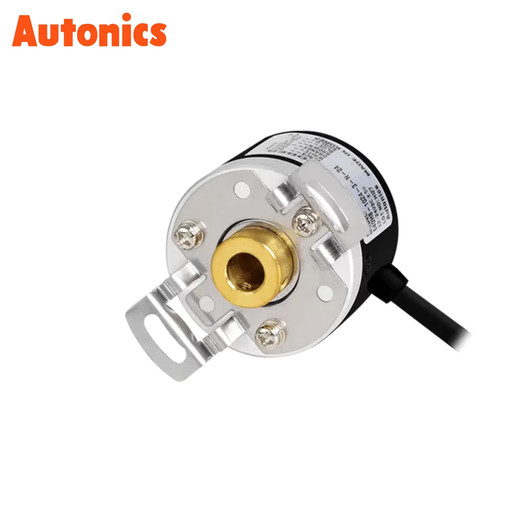
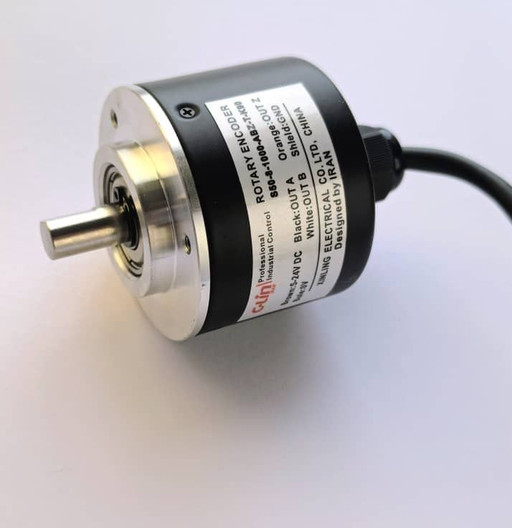
اینکودرهای Line Driver

بررسی فنی، مزایا و کاربردها در ماشین آلات CNC و صنعت چاپ
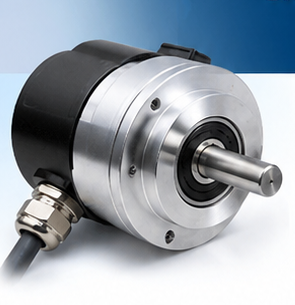
۱. اینکودر Line Driver چیست و چگونه کار میکند؟
اینکودر Line Driver نوعی اینکودر با خروجی الکتریکی تفاضلی (Differential Output) است که برای انتقال مطمئن سیگنال های دیجیتال در محیطهای صنعتی طراحی شده است. در این نوع خروجی، سیگنال هر کانال بصورت دو سیگنال مکمل ارسال میشود. برای مثال، بجای ارسال یک سیگنال A، دو سیگنال A و A̅ یا A+ و A− ارسال میشوند.
در سمت گیرنده، مدار Differential Receiver اختلاف ولتاژ بین دو خط را بررسی میکند و وضعیت منطقی سیگنال را تشخیص میدهد. اگر نویز الکترومغناطیسی بصورت مشترک روی هر دو سیم اثر بگذارد، بخش مشترک آن تا حد زیادی در ورودی تفاضلی حذف میشود؛ این ویژگی Common-Mode Rejection نام دارد.
بنابراین مزیت اصلی Line Driver صرفاً تولید سیگنال قوی تر نیست؛ بلکه ارسال سیگنال به شکل تفاضلی و امکان بازیابی مطمئن تر آن در سمت گیرنده است. رابط های مبتنی بر RS-422 از نمونه های شناخته شده انتقال تفاضلی هستند؛ با این حال، هر خروجی ای که در کاتالوگ Line Driver نامیده شده الزاماً در تمام جزئیات با یک رابط RS-422 استاندارد یکسان نیست.
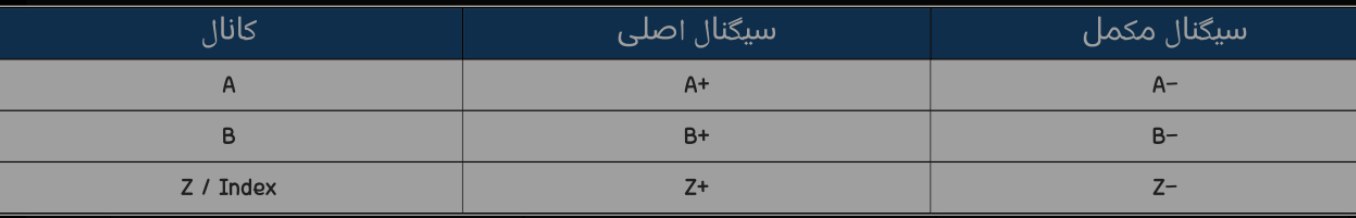
نمای ساده کانال های تفاضلی
در یک انکودر افزایشی سه کاناله، در صورت ارائه هر سه کانال بصورت تفاضلی، معمولاً شش خط سیگنال خواهیم داشت. نحوه ی نام گذاری ممکن است بین سازندگان متفاوت باشد.
۲. تفاوت خروجی Line Driver با Totem Pole و سایر خروجی ها؟
برای انتخاب صحیح اینکودر، شناخت تفاوت ساختار الکتریکی خروجی ها اهمیت زیادی دارد. ساختارهای رایج شامل Differential Line Driver، Push-Pull یا Totem Pole، و خروجی های NPN و PNP Open Collector هستند.
الف) خروجی Line Driver:
در این ساختار هر کانال دارای دو خط سیگنال مکمل است. گیرنده تفاضلی اختلاف ولتاژ دو خط را تشخیص میدهد. مزیت اصلی آن، کاهش اثر نویز مشترک و مناسب بودن برای انتقال سیگنال در شرایطی است که کابل طولانی تر یا محیط الکترومغناطیسی دشوارتر باشد؛ البته عملکرد واقعی به مشخصات درایور، گیرنده، کابل، ترمینیشن و فرکانس بستگی دارد.
• مقاومت بهتر در برابر نویزهای مشترک (Common-Mode Noise)، در صورت استفاده از گیرنده تفاضلی مناسب
• قابلیت استفاده در مسیرهای کابلی طولانی تر، با رعایت محدودیتهای سرعت و کابل
• مناسب برای انتقال پالس در کاربردهای پرسرعت و حساس
• نیازمند ورودی تفاضلی سازگار و سیم کشی صحیح زوجی
ب) خروجی Totem Pole یا Push-Pull:
در خروجی Totem Pole، دو بخش ترانزیستوری امکان Source و Sink کردن جریان را فراهم میکنند. در وضعیت High، خروجی ولتاژ مثبت را به ورودی میرساند و در وضعیت Low مسیر جریان به صفر ولت را فراهم میکند. در نتیجه، این ساختار معمولاً مانند Open Collector به مقاومت Pull-up خارجی وابسته نیست.
در بسیاری از اینکودرها، Push-Pull و Totem Pole برای اشاره به خروجی تک سیم با قابلیت فعالانه تولید هر دو سطح منطقی به کار میروند؛ با این حال، برای قضاوت دقیق باید مدار خروجی و مشخصات کاتالوگ همان سازنده بررسی شود.
• سیمکشی ساده تر نسبت به خروجی تفاضلی
• عدم نیاز معمول به مقاومت Pull-up خارجی
• مناسب برای بسیاری از کاربردهای عمومی PLC و کنترل صنعتی
• در حالت تک سیم، حذف نویز مشترک مشابه انتقال تفاضلی را فراهم نمیکند.
ج) خروجی NPN و PNP Open Collector:
در خروجی Open Collector، ترانزیستور خروجی مانند یک کلید الکترونیکی عمل میکند. خروجی NPN در حالت فعال، خط را به صفر ولت متصل میکند (Sinking) و خروجی PNP در حالت فعال، ولتاژ مثبت را به بار یا ورودی میرساند (Sourcing). مقاومت Pull-up، ولتاژ تغذیه و مشخصات ورودی کنترلر در شکل گیری سیگنال نقش دارند.
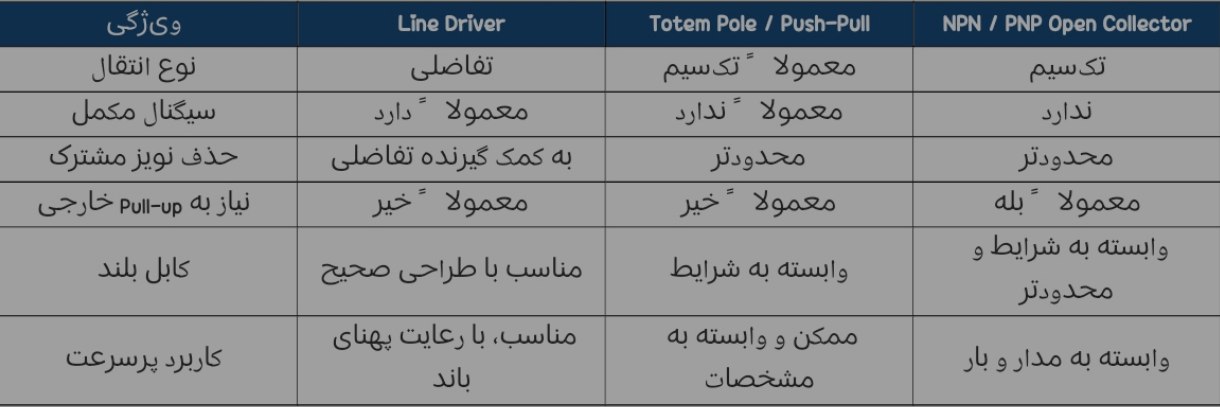
نکته مهم: هیچ یک از این خروجی ها را نمیتوان بدون بررسی ولتاژ، جریان، فرکانس، ظرفیت ورودی و نوع اتصال، بصورت مطلق برتر دانست.
۳. چرا Line Driver در ماشین آلات CNC اهمیت دارد؟
نمایی نمایشی از ماشین کاری CNC
ماشین آلات CNC برای کنترل موقعیت، سرعت و حرکت محورها به اطلاعات بازخوردی (Feedback) نیاز دارند. انکودر میتواند روی موتور سروو، محور حرکتی یا اسپیندل نصب شود و اطلاعات حرکت را به درایو یا کنترلر منتقل کند. در سیستم حلقه بسته (Closed-Loop Control)، کنترلر یا درایو مقدار واقعی حرکت را با مقدار فرمان مقایسه میکند.
در محیط CNC، کابل های موتور و درایو، سوئیچینگ تجهیزات قدرت و مسیرهای طولانی سیم کشی میتوانند یک محیط پر نویز ایجاد کنند. خروجی تفاضلی، در صورت اتصال به ورودی تفاضلی سازگار و استفاده از کابل مناسب، احتمال تشخیص اشتباه لبه های پالس ناشی از نویز مشترک را کاهش میدهد.
کاربردهای مهم در CNC:
• ماشین های فرز CNC: بازخورد سرعت و موقعیت موتورهای محورهای X، Y و Z، در صورت پشتیبانی معماری کنترل
• ماشین های تراش CNC: اندازه گیری سرعت و موقعیت اسپیندل و محورهای حرکتی
• ماشین های برش لیزر: بازخورد حرکت محورهای دستگاه
• ماشین های پانچ CNC: اندازه گیری موقعیت و هماهنگی حرکت مکانیزم ها
• ماشین های سنگ زنی CNC: بازخورد سرعت و موقعیت در سیستم های حرکتی
• سیستم های سروو و Motion Control: انتقال سیگنال افزایشی بین انکودر، درایو و کنترلر.
نمایی نمایشی از ماشین ابزار و محور دوار
همه ی ماشین های CNC الزاماً از انکودر افزایشی Line Driver استفاده نمیکنند. برخی سیستم ها از خروجی های HTL، انکودرهای سینوسی یا رابط های دیجیتال اختصاصی مانند EnDat استفاده میکنند. همچنین در برخی سامانه ها، فیدبک انکودر مستقیماً به درایو سروو میرود و کنترلر CNC از طریق شبکه یا رابط دیگری با درایو ارتباط دارد.
۴. کاربرد اینکودر Line Driver در ماشین آلات چاپ:
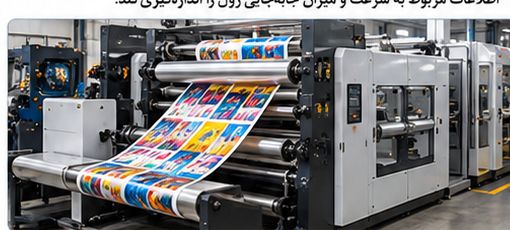
نمایی نمایشی از ماشین چاپ رول و مسیر عبور مواد
در ماشین های چاپ صنعتی، به ویژه دستگاه های رول به رول (Web Printing)، موادی مانند کاغذ، فیلم پلاستیکی، لیبل و فویل از میان ایستگاه های مختلف عبور میکنند. انکودر میتواند سرعت یا میزان جابجایی رول و غلتک را اندازه گیری کند و اطلاعات آن را در اختیار کنترلر قرار دهد.
۵/۱. کنترل سرعت حرکت رول (Web Speed Measurement)
انکودر نصب شده روی غلتک محرک یا غلتک اندازه گیری، با چرخش غلتک پالس تولید میکند. کنترلر با شمارش پالس ها و دانستن قطر مؤثر غلتک یا ضریب کالیبراسیون، سرعت خطی یا میزان جابجایی مواد را محاسبه میکند.
۵/۲. کنترل رجیستر چاپ (Registration Control)
در چاپ چندرنگ، موقعیت چاپ هر رنگ باید نسبت به رنگ های دیگر دقیق باشد. سیستم معمولاً از سنسور تشخیص علامت رجیستر (Registration Mark Sensor) برای شناسایی علامت چاپ شده و از انکودر برای اندازه گیری حرکت مواد استفاده میکند. ترکیب این دو ورودی به کنترلر کمک میکند خطای رجیستر را محاسبه و در صورت نیاز موقعیت یا زمان بندی ایستگاه چاپ را اصلاح کند.
۵/۳. هماهنگی سرعت ایستگاه های چاپ
در دستگاه های چند ایستگاهی، یک محور میتواند مرجع حرکت (Master Axis) باشد و محورهای دیگر با استفاده از Electronic Gearing یا Electronic Cam با آن هماهنگ شوند. انکودر میتواند فیدبک موقعیت یا سرعت محور مرجع را فراهم کند.
۵/۴. برش با طول مشخص (Cut-to-Length)
در ماشین های برش رول، انکودر میزان حرکت مواد را اندازه گیری میکند تا سیستم در طول تعیین شده فرمان برش صادر کند. این روش در تولید لیبل، کاغذ، فیلم بسته بندی و مواد چاپی کاربرد دارد.
۵/۵. کنترل کشش رول (Web Tension)
انکودر میتواند اطلاعات سرعت و موقعیت غلتک ها را برای هماهنگی بخش های مختلف دستگاه فراهم کند. با این حال، انکودر به تنهایی نیروی کشش را اندازه گیری نمیکند. کنترل مستقیم کشش معمولاً به ترکیبی از فیدبک سرعت، کنترل گشتاور و در برخی سیستمها Load Cell یا Dancer نیاز دارد.
۵. مزیت Line Driver در محیط های دارای نویز الکتریکی:
در ماشین آلات صنعتی، درایوهای سروو و اینورترها، موتورهای الکتریکی، منابع تغذیه سوئیچینگ و کابل های قدرت میتوانند منابع تداخل الکترومغناطیسی (EMI) باشند. در انتقال تک سیم، نویز القا شده روی خط سیگنال ممکن است بعنوان تغییر وضعیت منطقی تشخیص داده شود. در انتقال تفاضلی، گیرنده اختلاف ولتاژ دو خط مکمل را بررسی میکند؛ بنابراین نویز مشترک تا حد زیادی رد میشود.
این مزیت به معنی مصونیت کامل از نویز نیست. عدم تعادل زوج سیم، اتصال زمین نامناسب، شیلد گذاری نادرست، اختلاف پتانسیل زمین، کابل نامناسب یا ترمینیشن اشتباه همچنان میتوانند باعث اختلال شوند.
طول کابل؛ چرا نباید یک عدد ثابت را تعمیم داد؟
طول مجاز کابل به فرکانس پالس، زمان خیز و افت سیگنال، ظرفیت خازنی کابل، امپدانس، کیفیت گیرنده، ترمینیشن، سطح نویز و دستورالعمل سازنده وابسته است. اعداد حداکثر طول کابل که در برخی کاتالوگها یا راهنماها دیده میشوند، فقط در شرایط آزمون و مشخصات همان سازنده معتبرند و نباید به همه اینکودرها تعمیم داده شوند.
در خطوط مبتنی بر RS-422، فاصله های زیاد در نرخ داده پایین تر امکان پذیر است؛ اما با افزایش نرخ پالس، طول کابل قابل استفاده کاهش میابد. بنابراین برای هر کاربرد باید منحنی یا محدودیت طول کابل و فرکانس در دیتاشیت اینکودر و گیرنده بررسی شود.
۶. نقش فرکانس پالس در انتخاب اینکودر Line Driver:
فرکانس خروجی انکودر افزایشی به تعداد پالس در هر دور و سرعت چرخش بستگی دارد. برای محاسبه فرکانس هر کانال A یا B، در حالت معمول از رابطه زیر استفاده میشود:
f = (PPR × RPM) / 60
برای مثال، اگر یک انکودر ۲۵۰۰ پالس بر دور با سرعت ۳۰۰۰ دور بر دقیقه بچرخد:
f = (2500 × 3000) / 60 = 125,000 Hz = 125 kHz
در این مثال، فرکانس هر کانال A و B برابر ۱۲۵ کیلوهرتز است. اگر کنترلر از شمارش چهاربَرابری Quadrature استفاده کند، نرخ شمارش میتواند به ۵۰۰ هزار شمارش در ثانیه برسد. این نرخ شمارش با فرکانس پالس هر کانال یکسان نیست.
Line Driver به خودی خود تعداد پالس یا رزولوشن انکودر را افزایش نمیدهد؛ نقش آن انتقال سیگنال با قابلیت اطمینان بیشتر در شرایط مناسب است. ظرفیت فرکانسی خود انکودر، پهنای باند گیرنده و توان پردازش کنترلر باید جداگانه بررسی شوند.
۷. نکات مهم در نصب و استفاده از اینکودر Line Driver:
۱. سازگاری ورودی کنترلر
کنترلر یا درایو باید ورودی تفاضلی سازگار با نوع و سطح سیگنال خروجی انکودر داشته باشد. اتصال خروجی تفاضلی به ورودی تک سیم معمولی، لزوماً مزایای انتقال تفاضلی را حفظ نمیکند.
۲. کابل زوج به هم تابیده (Twisted Pair)
برای هر کانال، دو سیم مکمل باید بصورت یک زوج بهم تابیده استفاده شوند؛ مانند A+/A−، B+/B− و Z+/Z−.
۳. شیلد کابل
در محیط صنعتی، کابل شیلددار و اجرای صحیح اتصال شیلد اهمیت دارد. روش اتصال شیلد باید مطابق دستورالعمل سازنده انکودر و درایو و الزامات EMC همان ماشین باشد.
۴. مقاومت انتهایی (Termination Resistor)
در خطوط انتقال تفاضلی، در صورت نیاز باید مقاومت انتهایی متناسب با امپدانس مشخصه کابل نصب شود. مقدار ۱۲۰ اهم در بسیاری از کاربردهای RS-422 رایج است، اما نباید بدون بررسی مشخصات درایور و گیرنده بهصورت خودکار اعمال شود. محل نصب معمولاً سمت گیرنده و طبق راهنمای سازنده است.
۵. محدودیت فرکانس ورودی
حتی اگر انکودر بتواند پالس هایی با فرکانس بالا تولید کند، ورودی PLC، کنترلر CNC یا سروودرایو باید توانایی دریافت و شمارش آن فرکانس را داشته باشد.
۶. سطح ولتاژ و تغذیه
ولتاژ تغذیه انکودر، دامنه سیگنال تفاضلی، جریان خروجی و مشخصات گیرنده باید با یکدیگر سازگار باشند. عنوان Line Driver به تنهایی ولتاژ یا سطح سیگنال را مشخص نمیکند.
نمایی از کابل چندرشته؛ کابل واقعی باید بر اساس مشخصات رابط انتخاب شود
۸. آیا Line Driver همیشه اناب بهتری نسبت به Totem Pole است؟
خیر. انتخاب نوع خروجی باید بر اساس شرایط واقعی کاربرد انجام شود. در دستگاهی با فاصله کوتاه بین انکودر و PLC، فرکانس پایین و محیط کم نویز، خروجی Totem Pole میتواند کاملاً مناسب و اقتصادی باشد. در مقابل، اگر فاصله کابل زیاد، محیط نویزی، فرکانس پالس بالا یا حساسیت سیستم به خطای شمارش زیاد باشد، خروجی تفاضلی Line Driver معمولاً توجیه فنی بیشتری دارد؛ مشروط بر اینکه ورودی گیرنده با آن سازگار باشد.
Line Driver هزینه و پیچیدگی بیشتری برای مدار خروجی، کابل کشی و ورودی گیرنده ایجاد میکند. اگر کنترلر ورودی تفاضلی نداشته باشد، استفاده از آن ممکن است به مبدل یا گیرنده واسط نیاز داشته باشد. بنابراین خرید Line Driver به تنهایی تضمین کننده ی بهبود عملکرد نیست.
ملاحظات فنی:
• Line Driver را نباید بدون بررسی دیتاشیت معادل قطعی RS-422 دانست؛ سطح ولتاژ، جریان و مشخصات خروجی باید بررسی شود.
• مقاومت در برابر نویز به گیرنده تفاضلی، کابل، نصب و همبندی مناسب وابسته است؛ خروجی تفاضلی مصونیت کامل از نویز ایجاد نمیکند.
• حداکثر طول کابل و فرکانس قابل استفاده باید از دیتاشیت همان مدل انکودر و ورودی کنترلر استخراج شود.
• سازگاری یک مدل مشخص انکودر با یک سروودرایو یا کنترلر مشخص، فقط با تطبیق دفترچه های فنی دو دستگاه قابل تأیید است.
- جمع بندی
اینکودرهای Line Driver گزینه ای مهم برای سیستم های اندازه گیری موقعیت و سرعت در اتوماسیون صنعتی هستند. ویژگی کلیدی آنها انتقال تفاضلی سیگنال است که در کنار گیرنده ی مناسب، مقاومت سیستم را در برابر نویزهای مشترک افزایش میدهد. این ویژگی در ماشین آلات CNC، سیستم های سروو، ماشین های چاپ رول، تجهیزات بسته بندی و خطوط تولید پر سرعت اهمیت دارد.
در CNC، انتقال مطمئن اطلاعات بازخوردی از موتور و محورهای حرکتی برای کنترل حلقه بسته اهمیت دارد. در صنعت چاپ نیز اندازه گیری حرکت رول، هماهنگی ایستگاه ها، کنترل رجیستر و برش با طول مشخص از کاربردهای مهم انکودر هستند.
در نهایت، انتخاب بین Line Driver، Totem Pole و سایر خروجی ها باید بر اساس مشخصات الکتریکی انکودر، ورودی کنترلر، فرکانس کاری، طول کابل و شرایط محیطی انجام شود. Line Driver را میتوان گزینه ای تخصصی تر برای انتقال مطمئن سیگنال در کاربردهای حساس، پرسرعت و دارای نویز دانست؛ نه جایگزینی الزامی برای تمام خروجی های دیگر.
منابع و مراجع فنی:
• Encoder Products Company — Selecting Digital Encoder Outputs.
• Encoder Products Company — Noise & Signal Distortion Considerations.
• Pepperl+Fuchs — Incremental Encoder Output Signal Overview.
• JTEKT Electronics — How to Use Line Driver.
• Beckhoff — Incremental Encoder Basics.
• Siemens — SINAMICS S120 Encoder Interface Manual.
• HEIDENHAIN — Solutions for Milling Machines.
• British Encoder Products — Encoders for the Printing Industry.
• Oracle Robotics — Printing and Registration Applications.
• Meyle — Incremental Encoder Cable Length Recommendations.